图书
 资源


 教师服务直通车
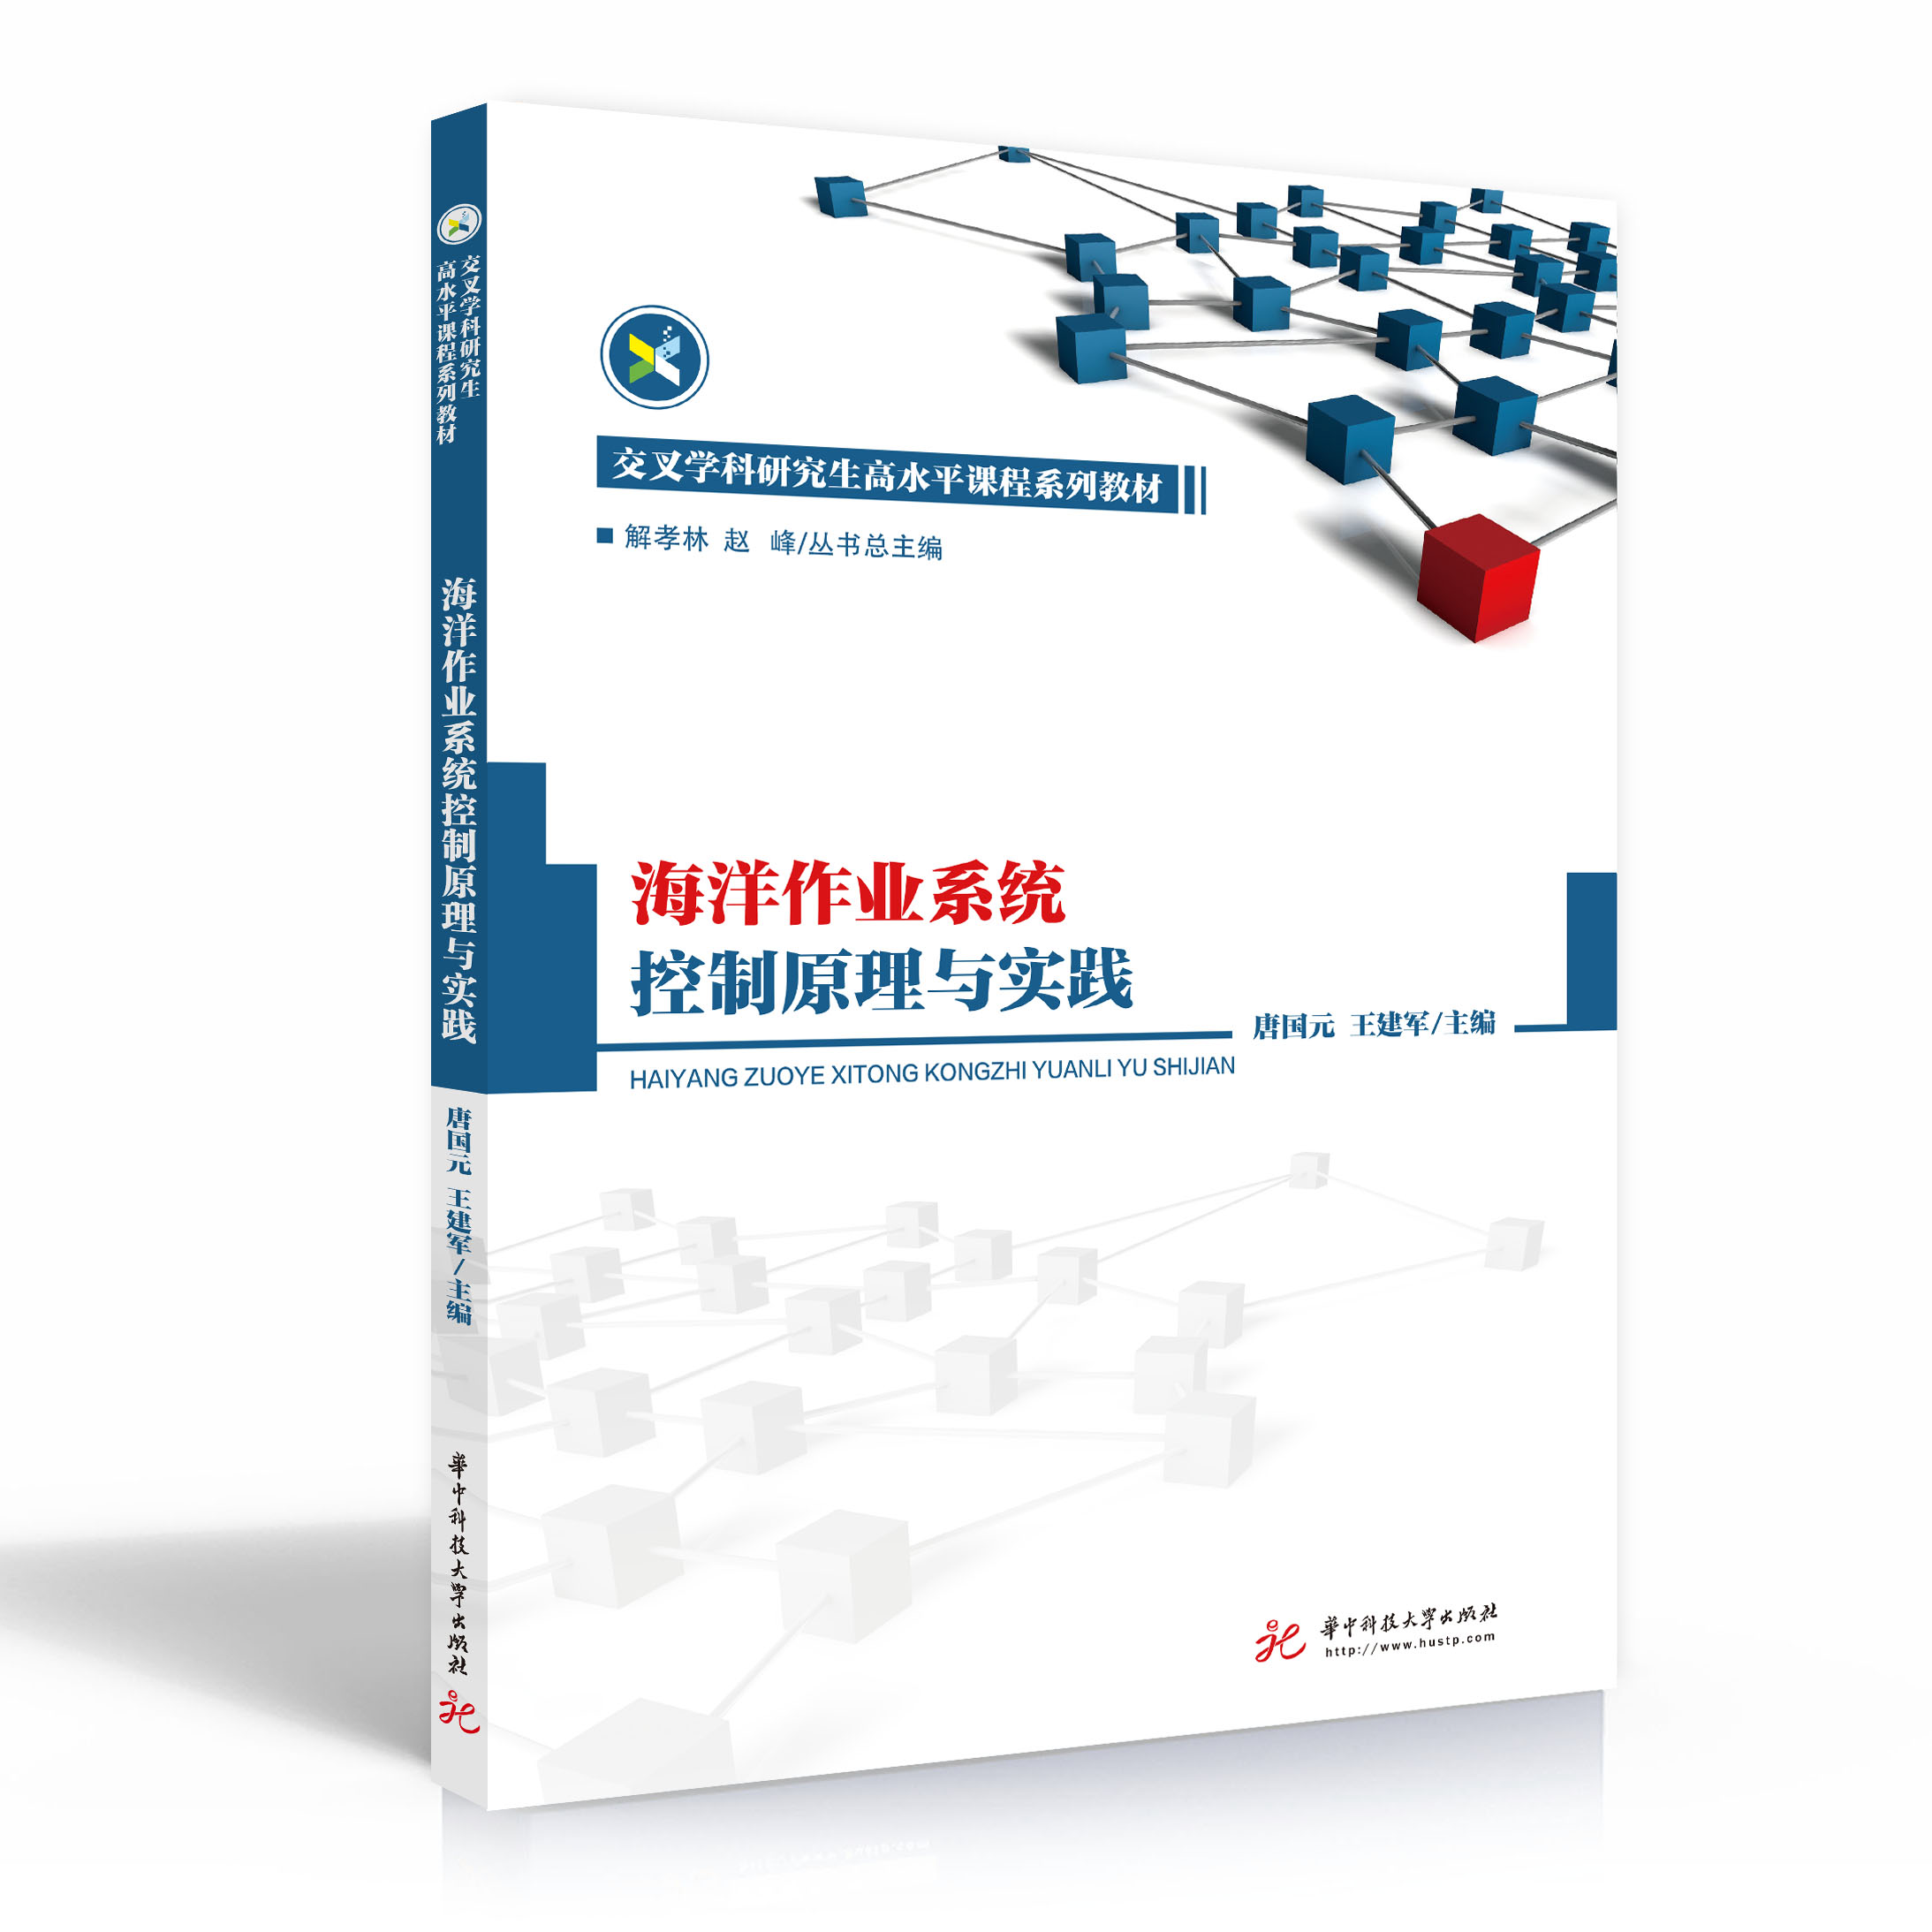
- 海洋作业系统控制原理与实践
- 作者:唐国元,王建军
- 策划编辑:余伯仲,李娇
- ISBN:978-7-5680-7534-3
- 图书开本:16
- 出版日期:2021-09-01
- 定价:39.80元去购买
- 所属丛书:交叉学科研究生高水平课程系列教材
图书简介
本书围绕典型海洋作业系统,介绍了相应的控制理论基础,以及其在这些海洋作业系统中的具体应用方法;重点介绍了船舶甲板吊放装备的升沉补偿系统的原理与建模方法、控制系统的分析与设计方法,水下航行器建模与控制方法设计,以及水下机械臂的建模与位置控制方法设计。最后,介绍了实验系统及相应的实验方法。
全书共分为6章,在素材选取和体系构造上,能满足船舶与海洋工程专业高年级本科生和研究生的教学需要。本书也可供从事船舶与海洋装备开发研究、设计及生产的工程技术人员参考。

书籍目录
第1章绪论/1
1.1海洋作业的基本内容/1
1.2几种典型的海洋作业装备/2
第2章现代控制理论基础/7
2.1系统描述/7
2.2状态方程的求解/12
2.3能控性与能观测性分析/15
2.4稳定性/28
2.5系统综合与设计/41
第3章船舶甲板机械升沉补偿作业/52
3.1船舶的运动描述/52
3.2升沉补偿系统组成、原理及布置/55
3.3升沉补偿系统的动力学模型/58
3.4船舶升沉运动的预报/60
3.5基于PID的预测控制/69
3.6滑模控制在升沉补偿系统中的应用/76
第4章水下航行器控制/88
4.1水下航行器的数学模型/88
4.2潜艇的操纵与控制/94
4.3基于CMGs的水下航行器姿态控制/102
第5章水下机械臂作业控制/112
5.1机械臂动力学建模/112
5.2位置控制方法/119
5.3机械臂位置控制算例/122
第6章实验系统/126
6.1升沉补偿作业实验系统/126
6.2水下机械臂捕获作业实验系统/141
参考文献/152
AI助教
智能体