图书
 资源


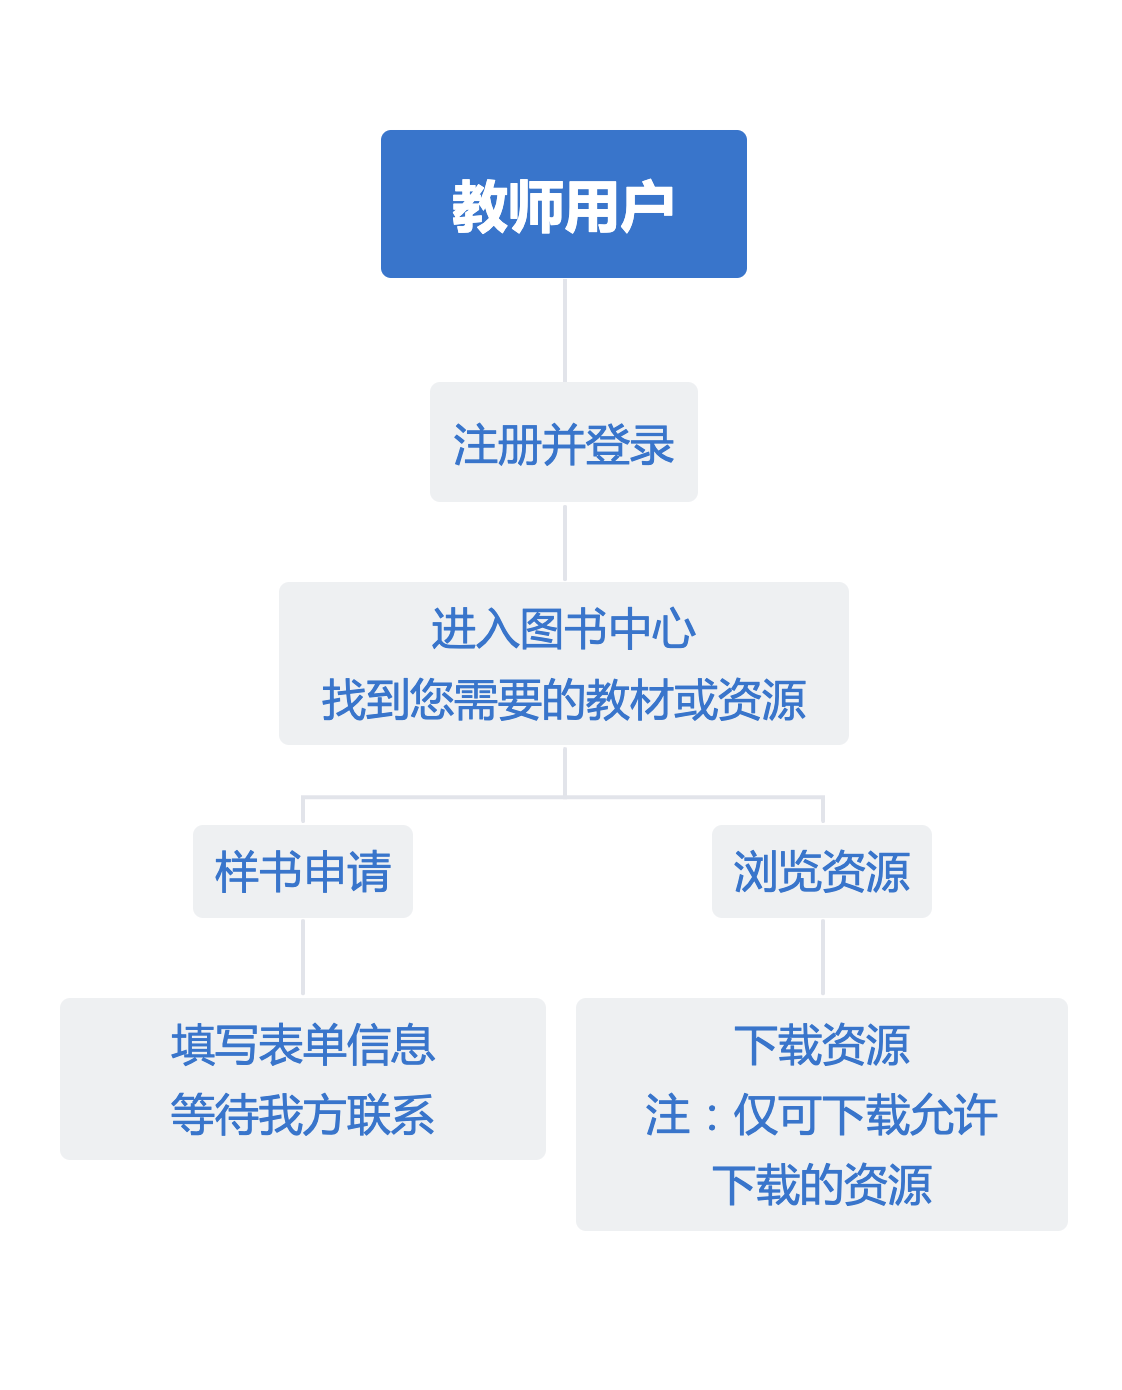
 教师服务直通车

级规划教材
- 自动控制原理(第三版)
- 作者:吴怀宇
- 策划编辑:王红梅
- ISBN:978-7-5680-3333-6
- 图书开本:16开
- 出版日期:2017-08-16
- 定价:45.00元
-
重点项目:
- 本科国家级规划教材
- 所属丛书:新工科暨卓越工程师教育培养计划电气信息类专业系列教材
图书简介
本书是根据教育部高等学校自动化类专业“自动控制原理”课程教学大纲和高等工程教育认证标准的要求编写的。全书从高等工程教育对人才培养的新要求出发,讨论了经典控制理论的基本概念、基本原理和基本方法,尝试将“新工科”和高等工程教育认证的内涵特征融入控制系统建模、分析与综合,致力于培养学生的创新意识、实践动手能力和解决复杂工程问题的能力。全书共九章和两个附录。九章内容包括:绪论,线性控制系统的数学模型,控制系统的时域分析,根轨迹法,控制系统的频域分法,控制系统的校正与设计,非线性控制系统,离散控制系统和直流电动机控制系统分析与综合。两个附录包括: Matlab/Simulink在控制系统分析与综合中的应用实例,自动化领域重要学术期刊、会议及文献检索工具。本书可作为自动化类、电气工程类、电子信息类、仪器仪表类等相关专业的本科生教材,也可供从事控制理论与控制工程研究、设计和应用的科技工作者参考使用。
书籍目录
"1绪论(1)
1.1控制理论的形成与发展(1)
1.1.1自动控制理论阶段(2)
1.1.2现代控制理论阶段(6)
1.1.3智能控制理论阶段(6)
1.2自动控制系统的基本概念(9)
1.2.1手动控制与自动控制系统(9)
1.2.2自动控制系统的基本环节(12)
1.2.3自动控制系统的基本变量(13)
1.2.4开环控制系统(13)
1.2.5闭环控制系统(14)
1.2.6复合控制系统(15)
1.3自动控制系统性能的基本要求(16)
1.3.1稳定性(16)
1.3.2动态特性(18)
1.3.3静态特性(20)
1.4自动控制系统的分类(21)
1.4.1线性系统与非线性系统(21)
1.4.2连续系统与离散系统(22)
1.4.3恒值系统与随动系统(23)
1.4.4单变量系统与多变量系统(23)
1.4.5确定性系统与不确定性系统(23)
1.4.6集中参数系统与分布参数系统(23)
1.5教学内容与要求(23)
1.5.1教学内容(23)
1.5.2教学要求(24)
本章小结(25)
本章习题(25)
2线性控制系统的数学模型(26)
2.1微分方程描述法(26)
2.2传递函数描述法(31)
2.2.1传递函数的定义(31)
2.2.2传递函数的基本性质(31)
2.2.3典型环节的传递函数(32)
2.3方框图描述法(35)
2.3.1方框图的定义(35)
2.3.2方框图的等效变换(37)
2.4信号流图描述法(41)
2.4.1信号流图的定义与基本术语(42)
2.4.2信号流图的基本性质(42)
2.4.3信号流图的绘制(43)
2.4.4信号流图的梅森公式(44)
2.5控制系统的典型传递函数(45)
2.5.1系统的开环传递函数(45)
2.5.2系统的闭环传递函数(46)
2.5.3系统的误差传递函数(46)
本章小结(47)
本章习题(48)
自动控制原理(第三版)目录3控制系统的时域分析(52)
3.1典型输入信号(52)
3.2线性定常系统的时域响应与性能指标(53)
3.2.1线性定常系统的时域响应(53)
3.2.2控制系统时域响应的性能指标 (54)
3.3一阶系统的时域响应(55)
3.3.1一阶系统的单位阶跃响应(55)
3.3.2一阶系统的单位脉冲响应(56)
3.3.3线性定常系统的重要特性(56)
3.4二阶系统的时域响应(57)
3.4.1二阶系统的数学模型(57)
3.4.2二阶系统的单位阶跃响应(58)
3.4.3二阶系统的时域响应的性能指标(60)
3.4.4二阶系统的单位脉冲响应(66)
3.5高阶系统的时域响应(66)
3.5.1高阶系统单位阶跃响应(66)
3.5.2闭环主导极点(68)
3.6线性定常系统的稳定性(69)
3.6.1控制系统稳定性的概念与条件(69)
3.6.2线性定常系统稳定的充分必要条件(69)
3.6.3劳斯稳定判据(70)
3.6.4劳斯判据的特殊情况(71)
3.6.5赫尔维茨稳定判据 (73)
3.6.6稳定判据的应用(74)
3.6.7相对稳定性和稳定裕度(75)
3.7系统的稳态误差(76)
3.7.1误差及稳态误差的基本概念(76)
3.7.2系统稳态误差的计算(78)
3.7.3动态误差系数(82)
3.7.4改善系统稳态精度的途径(83)
本章小结(86)
本章习题(87)
4根轨迹法(90)
4.1根轨迹的基本概念(90)
4.2根轨迹方程(91)
4.3常规根轨迹绘制规则(93)
4.4广义根轨迹及其绘制(101)
4.4.1参数根轨迹(101)
4.4.2零度根轨迹(103)
4.5控制系统的根轨迹分析(106)
4.5.1基于根轨迹的系统稳定性分析(106)
4.5.2基于根轨迹的系统稳态性能分析(106)
4.5.3基于根轨迹的系统动态性能分析(107)
4.5.4增加开环零、极点对根轨迹的影响(108)
本章小结(109)
本章习题(109)
5控制系统的频域分析(111)
5.1频率特性的基本概念(111)
5.1.1线性系统的频率响应和频率特性(111)
5.1.2用图形表示频率特性(113)
5.2典型环节的频率特性(115)
5.2.1比例环节的频率特性(116)
5.2.2积分环节的频率特性(116)
5.2.3微分环节的频率特性(118)
5.2.4惯性环节和一阶微分环节的频率特性(119)
5.2.5振荡环节和二阶微分环节的频率特性(122)
5.2.6时滞环节的频率特性(126)
5.3系统开环频率特性(127)
5.3.1开环幅相频率特性曲线(127)
5.3.2开环对数频率特性曲线(133)
5.3.3最小相位系统和非最小相位系统(137)
5.4控制系统的频域稳定性判据(139)
5.4.1幅角原理(139)
5.4.2奈氏判据(140)
5.4.3奈氏判据在伯德图中的应用 (146)
5.5控制系统的相对稳定性(147)
5.5.1相位裕量(148)
5.5.2增益裕量(148)
5.5.3开环对数频率特性与相对稳定性的关系(150)
5.6控制系统的闭环频率特性(155)
5.6.1开环频率特性与闭环频率特性的关系(156)
5.6.2等M圆图和等N圆图(156)
5.6.3尼柯尔斯图线(159)
5.6.4非单位反馈系统的闭环频率特性(162)
5.7频域性能指标与时域性能指标的关系(162)
5.7.1开环频域指标和时域性能指标的关系(162)
5.7.2闭环频域指标与时域性能指标的关系(164)
本章小结(166)
本章习题(167)
6控制系统的校正与设计(169)
6.1控制系统校正的概念(169)
6.2常用校正装置及其特性(172)
6.2.1超前校正装置(172)
6.2.2滞后校正装置(173)
6.2.3滞后超前校正装置(174)
6.2.4PID校正装置(175)
6.3采用频率法进行串联校正(178)
6.3.1超前校正设计(179)
6.3.2滞后校正设计(180)
6.3.3滞后超前校正设计(182)
6.3.4按系统期望频率特性进行校正(184)
6.3.5PID校正(187)
6.4反馈校正及其参数确定(189)
本章小结(193)
本章习题(193)
7非线性控制系统(197)
7.1非线性系统概述(197)
7.1.1典型非线性特性(197)
7.1.2非线性系统的基本特征(199)
7.1.3非线性
AI助教
智能体