图书
 资源


 教师服务直通车
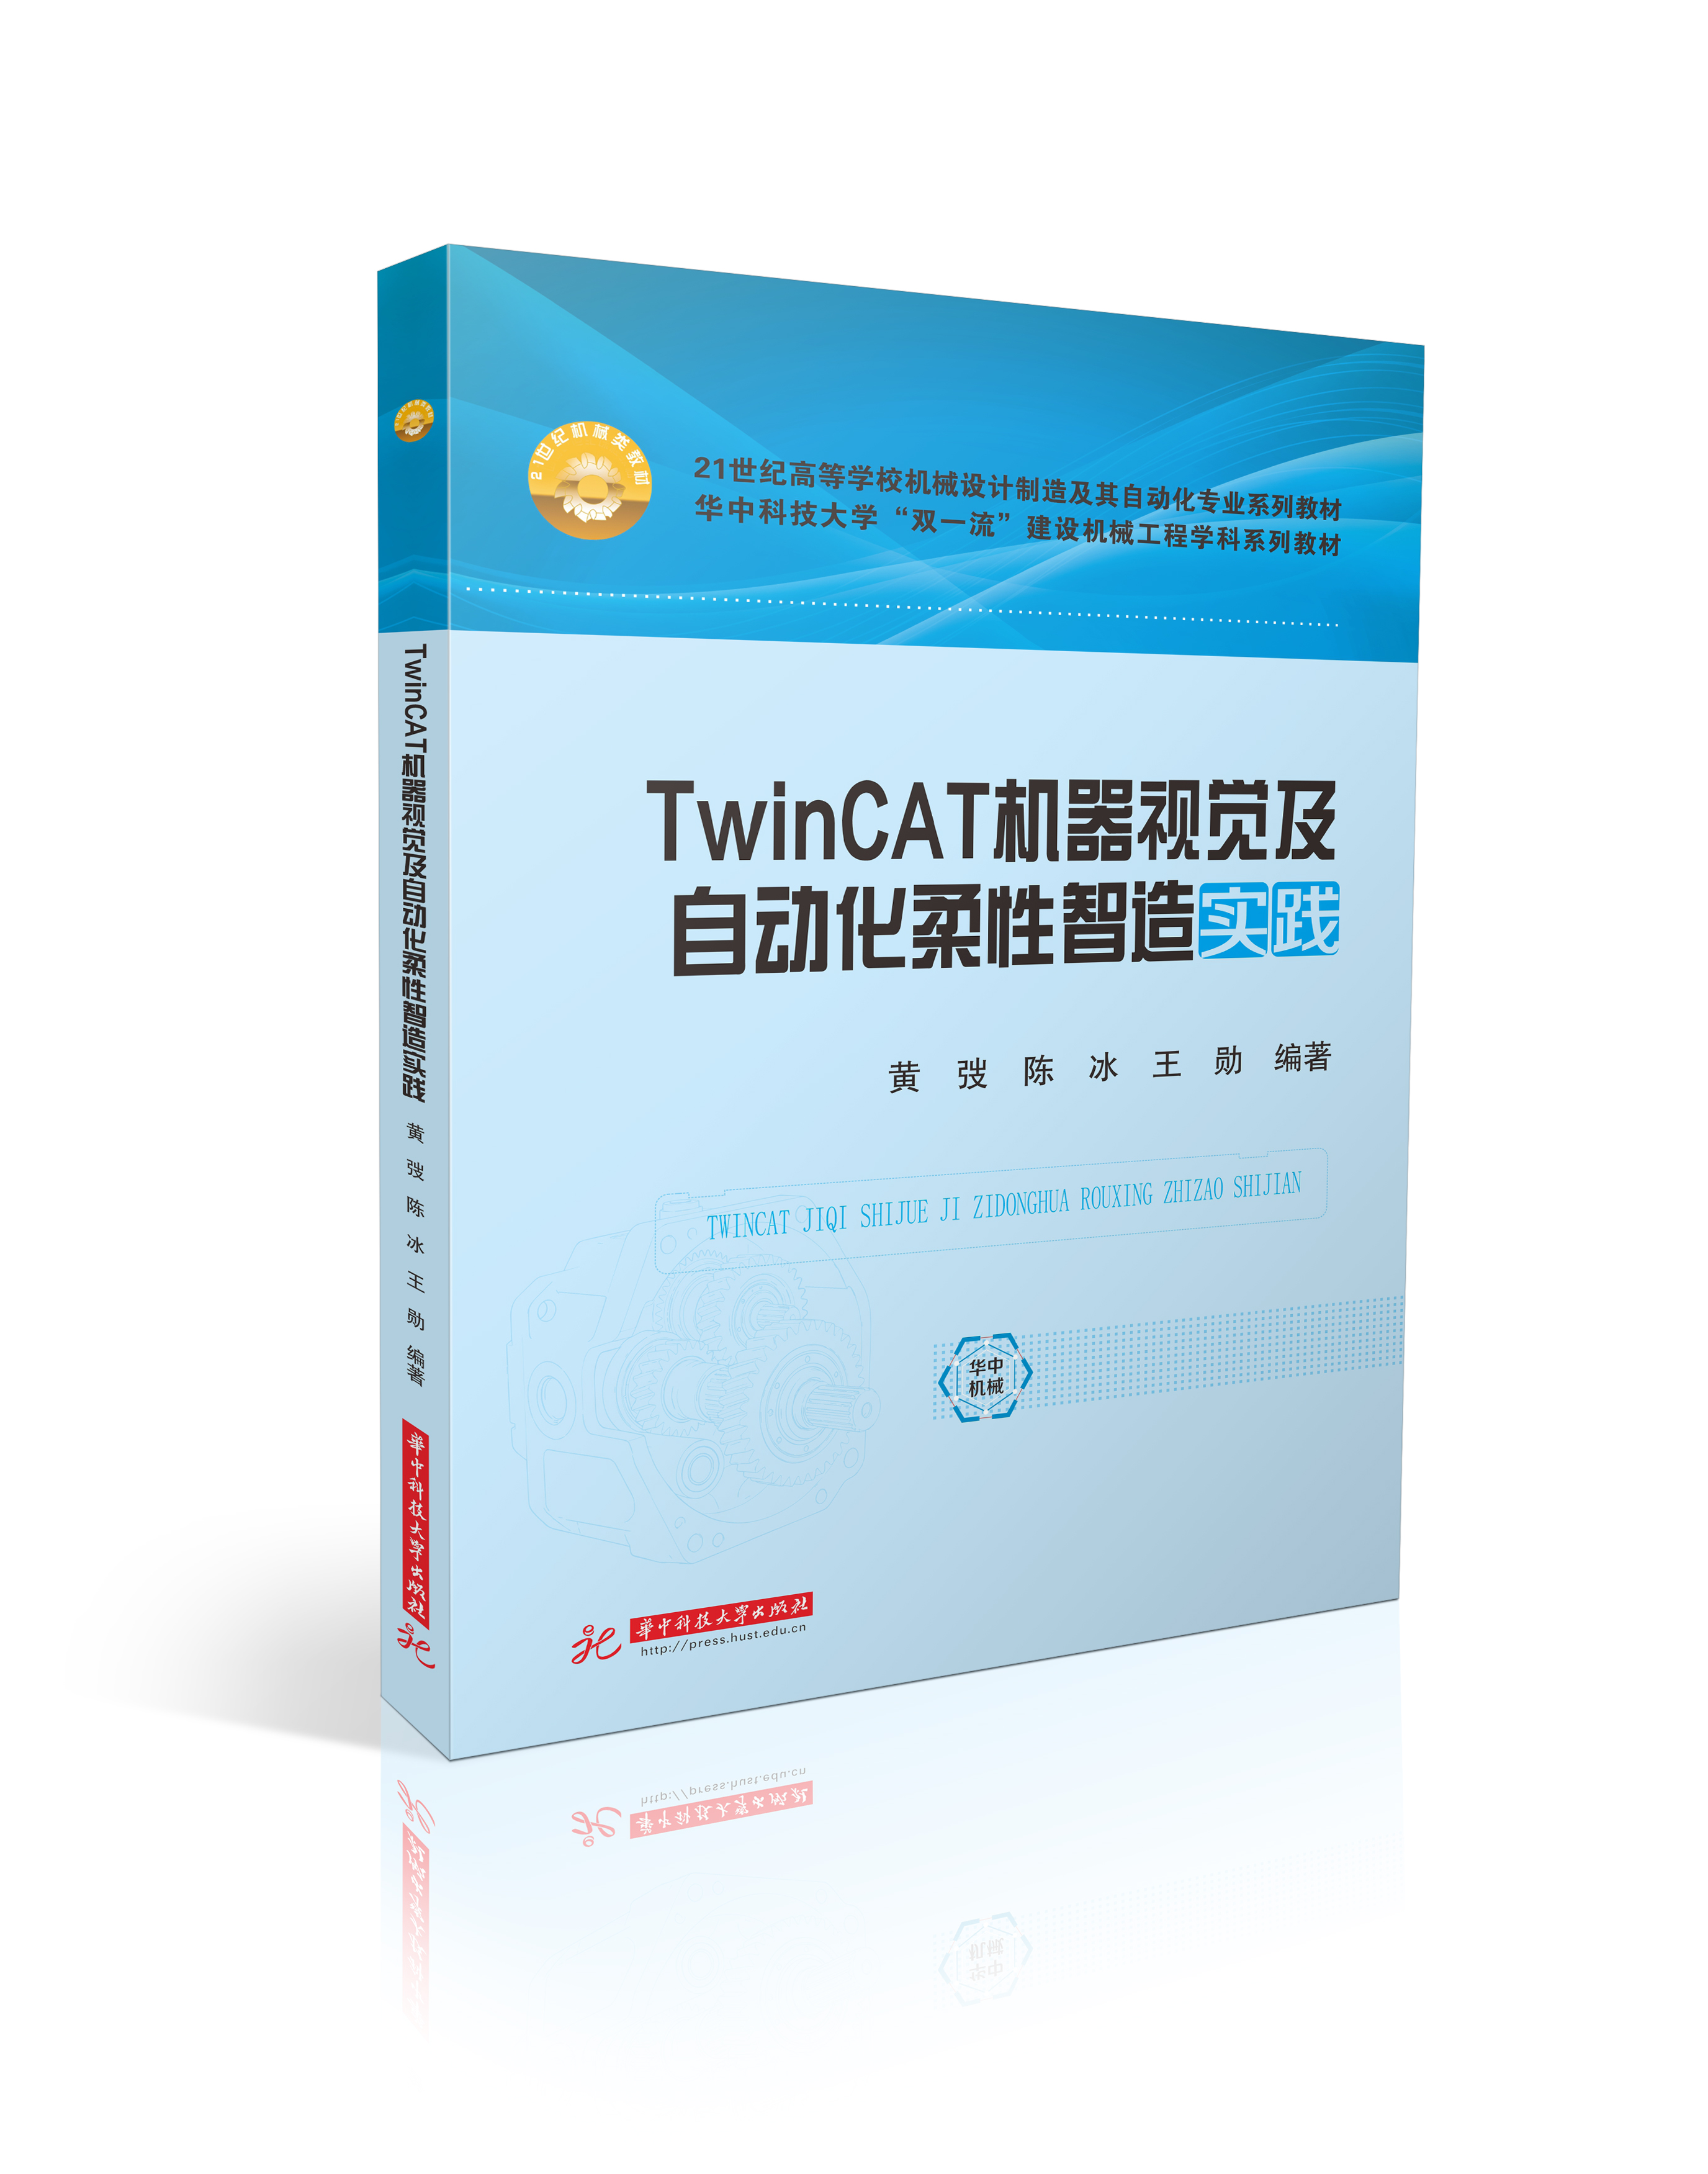
- TwinCAT机器视觉及自动化柔性智造实践
- 作者:黄弢,陈冰,王勋
- 策划编辑:万亚军
- ISBN:978-7-5772-3361-1
- 图书开本:16
- 出版日期:2026-07-31
- 定价:59.80元
-
新形态教材:
- 二维码资源
- 学习码验证
- 所属丛书:21世纪高等学校机械设计制造及其自动化专业系列教材
图书简介
本书基于德国倍福公司的硬件和软件TwinCAT开发环境,开展机器人、视觉、磁驱柔性产线的实践学习,从搬运机器人到协作机器人,从视觉检测到视觉测量再到视觉引导,从单动子到多动子磁驱柔性输送,强调实践案例教学,倍福公司及第三方功能块模块设计及编程,结合具体实验装置,如SCARA机器人、Delta并联机器人、协作机器人、视觉检测实验台、智能柔性产线等具体的应用案例讲解编程语法、功能块使用和软件架构设计。力求所讲实践内容具有好的可移植性、先进性、应用性和开放性,起到举一反三的作用,从基本实践到面向工业现场的综合性、创新性实践教学拓展。本书可以作为工智能制造、先进电子制造、机器人、测控等专业基础实验教学配套的实验指导教材,也可以作为一线工程师的参考书。

书籍目录
第1章TwinCAT Vision图像基础(1)
1.1TwinCAT Vision概述(1)
1.2Vision系统环境配置(2)
1.2.1工业控制器型号(2)
1.2.2PLC系统内存配置扩展(3)
1.3Vison图像源(4)
1.3.1工业相机及选型(4)
1.3.2工业相机测试(5)
1.3.3相机搜索错误提示(9)
1.3.4图像库(11)
1.4相机图像采集(13)
1.4.1Vision状态机(13)
1.4.2Vision的函数返回值(15)
1.4.3配置图像ROI(15)
1.4.4PLC中的图像采集(16)
1.5Vision 统一命名规范(21)
1.5.1接口指针(21)
1.5.2容器(22)
1.5.3数据类型解析(24)
第2章Vision图像预处理(27)
2.1Vision图像点运算(27)
2.1.1线性点运算(27)
2.1.2非线性点运算——直方图均衡化(28)
2.1.3Vision的彩色与灰度图像转化(30)
2.1.4Vision的二值化处理(30)
2.2Vision图像几何运算(33)
2.2.1图像几何运算的操作类型(33)
2.2.2Vision中的透视变换与仿射变换(35)
2.3Vision图像邻域运算(37)
2.3.1二值图像邻域的相关定义(37)
2.3.2连通成分及其标记(38)
2.3.3图像邻域运算、卷积与滤波(38)
2.3.4Vision中的滤波函数(41)
2.4Vision图像形态学运算(44)
2.4.1扩展、收缩与形态算子(44)
2.4.2Vision的形态学处理(46)
第3章Vision视觉检测(50)
3.1图像边缘与轮廓的表示原理(50)
3.1.1梯度与边缘检测算子(50)
3.1.2轮廓表示原理(51)
3.2Vision的轮廓提取(51)
3.3Vision基于轮廓的操作(54)
3.4Blob检测(58)
3.5目标轮廓匹配检测(59)
3.5.1图像的特征(59)
3.5.2图像的矩(59)
3.5.3轮廓匹配(60)
3.5.4HMI界面设计(64)
3.6飞拍检测(65)
3.6.1飞拍检测简介(66)
3.6.2飞拍实验台(66)
3.6.3轴速度控制(67)
3.6.4红外传感器(68)
3.6.5程序框架(69)
3.6.6HMI界面设计(78)
第4章视觉测量(80)
4.1相机标定概述(80)
4.2相机标定的四个坐标系(80)
4.3相机成像模型(80)
4.3.1小孔成像模型(80)
4.3.2镜头畸变模型(81)
4.4常见相机标定方法(83)
4.4.1九点标定法(83)
4.4.2张正友标定法(83)
4.5Vision标定操作(85)
4.6尺寸测量(86)
4.6.1测量算法及代码(86)
4.6.2坐标系转换功能块(91)
4.6.3HMI界面设计(93)
第5章Vision视觉引导(94)
5.1手眼系统(94)
5.1.1概述(94)
5.1.2眼在手外标定(95)
5.2SCARA机械臂(95)
5.2.1机械结构(95)
5.2.2电机参数配置(96)
5.2.3运动学正反解原理(97)
5.2.4运动学正反解功能块(99)
5.3SCARA与Vision耦合(100)
5.4视觉引导程序操作(110)
第6章工业六轴串联机器人(111)
6.1工业六轴串联机器人(111)
6.2建立机器人模型(111)
6.3正运动学分析(114)
6.4逆运动学分析(116)
6.4.1求解θ1、θ2、θ3(116)
6.4.2求解θ4、θ5、θ6(117)
6.5C++环境配置(120)
6.5.1电脑创建数字证书(120)
6.5.2控制器创建数字证书(122)
6.6TwinCAT C++模块(124)
6.6.1C++程序设计(124)
6.6.2PLC调用C++模块(129)
6.7PTP模式控制(134)
6.7.1轴设置(134)
6.7.2基础功能块编程(136)
6.8FIFO控制模式(137)
6.9HMI界面(147)
第7章XTS磁驱柔性输送系统(149)
7.1XTS系统简介(149)
7.2XTS系统配置(150)
7.2.1硬件扫描(150)
7.2.2XTS configurator配置(151)
7.2.3配置XTS基本参数(151)
7.2.4动子检测(154)
7.2.4轴配置验证(156)
7.3单动子点动控制(157)
7.3.1配置添加XTS项目(157)
7.3.2点动控制的PLC编程(157)
7.4多动子运动控制(158)
7.4.1防碰撞功能块介绍(158)
7.4.2防碰撞配置(158)
7.4.3PLC编程解析(161)
7.5多动子电子凸轮应用(178)
7.5.1创建电子凸轮表(179)
7.5.2使能动子(179)
7.5.3得到位置数据(180)
7.5.4电子凸轮曲线插值方式(182)
7.5.5电子凸轮表ID编码(182)
7.6PID调试(182)
7.6.1Measurment ScopeView建立(183)
7.6.2速度滤波带宽自动监测(186)
7.6.3直线段PID调试(190)
7.6.4曲线段PID调试(199)
7.7XTS控制程序设计(201)
7.7.1XTS防碰撞功能块(201)
7.7.2运动控制步骤(201)
7.7.3编写PLC程序(202)
7.7.4HMI界面(227)
第8章PackML标准自动化柔性系统控制(229)
8.1PackML要素(229)
8.1.1状态(229)
8.1.2状态层级(231)
8.1.3模式(231)
8.1.4标签(231)
8.1.5报警处理(232)
8.1.6模型(232)
8.2系统概述(233)
8.3设计任务(233)
8.4系统模型设计(234)
8.4.1状态机模型设计(234)
8.4.2标签设计(235)
8.5设备模块设计(235)
8.6状态协调与联动(236)
8.6.1状态机层级与依赖关系(236)
8.6.2关键状态联动机制(237)
8.7TwinCAT应用程序(238)
8.7.1数据类型单元(238)
8.7.2全局变量(239)
8.7.3POUs结构(239)
8.7.4传送带控制(242)
8.7.5PackML状态机模型设计(242)
8.8CPU分配(257)
8.9设备模块优化嵌入(258)
8.10HMI界面(261)
8.10.1自动模式(261)
8.10.2手动模式(262)
第9章协作机器人(263)
9.1协作机器人建模(263)
9.2正运动学分析(267)
9.3逆运动学分析(269)
9.4雅可比分析(270)
9.5运动控制系统(272)
9.5.1硬件配置(273)
9.5.2XML文件配置(273)
9.5.3NC轴配置(274)
9.6PLC程序设计(275)
9.6.1基础功能编写(275)
9.6.2机器人位姿表示(281)
9.6.3六轴同步运动策略(284)
9.7HMI界面设计(291)
参考文献(293)
AI助教
智能体